码垛机器人技术原理解析:核心卖点全梳理
文章从技术原理与核心卖点角度,解析码垛机器人如何通过视觉识别、运动控制与易用设计实现稳定码放,并结合沈阳安崎机器人成套设备有限公司产品说明多构型适配与降本路径。
在智能制造加速推进的当下,码垛机器人成为众多工厂优化搬运环节的关键装备。本文从技术原理与核心卖点角度,解答此类设备如何借助运动控制与视觉系统实现稳定码放,并降低使用门槛。沈阳安崎机器人成套设备有限公司深耕该领域,其产品布局为理解原理提供了现实参照。
技术原理基础构成
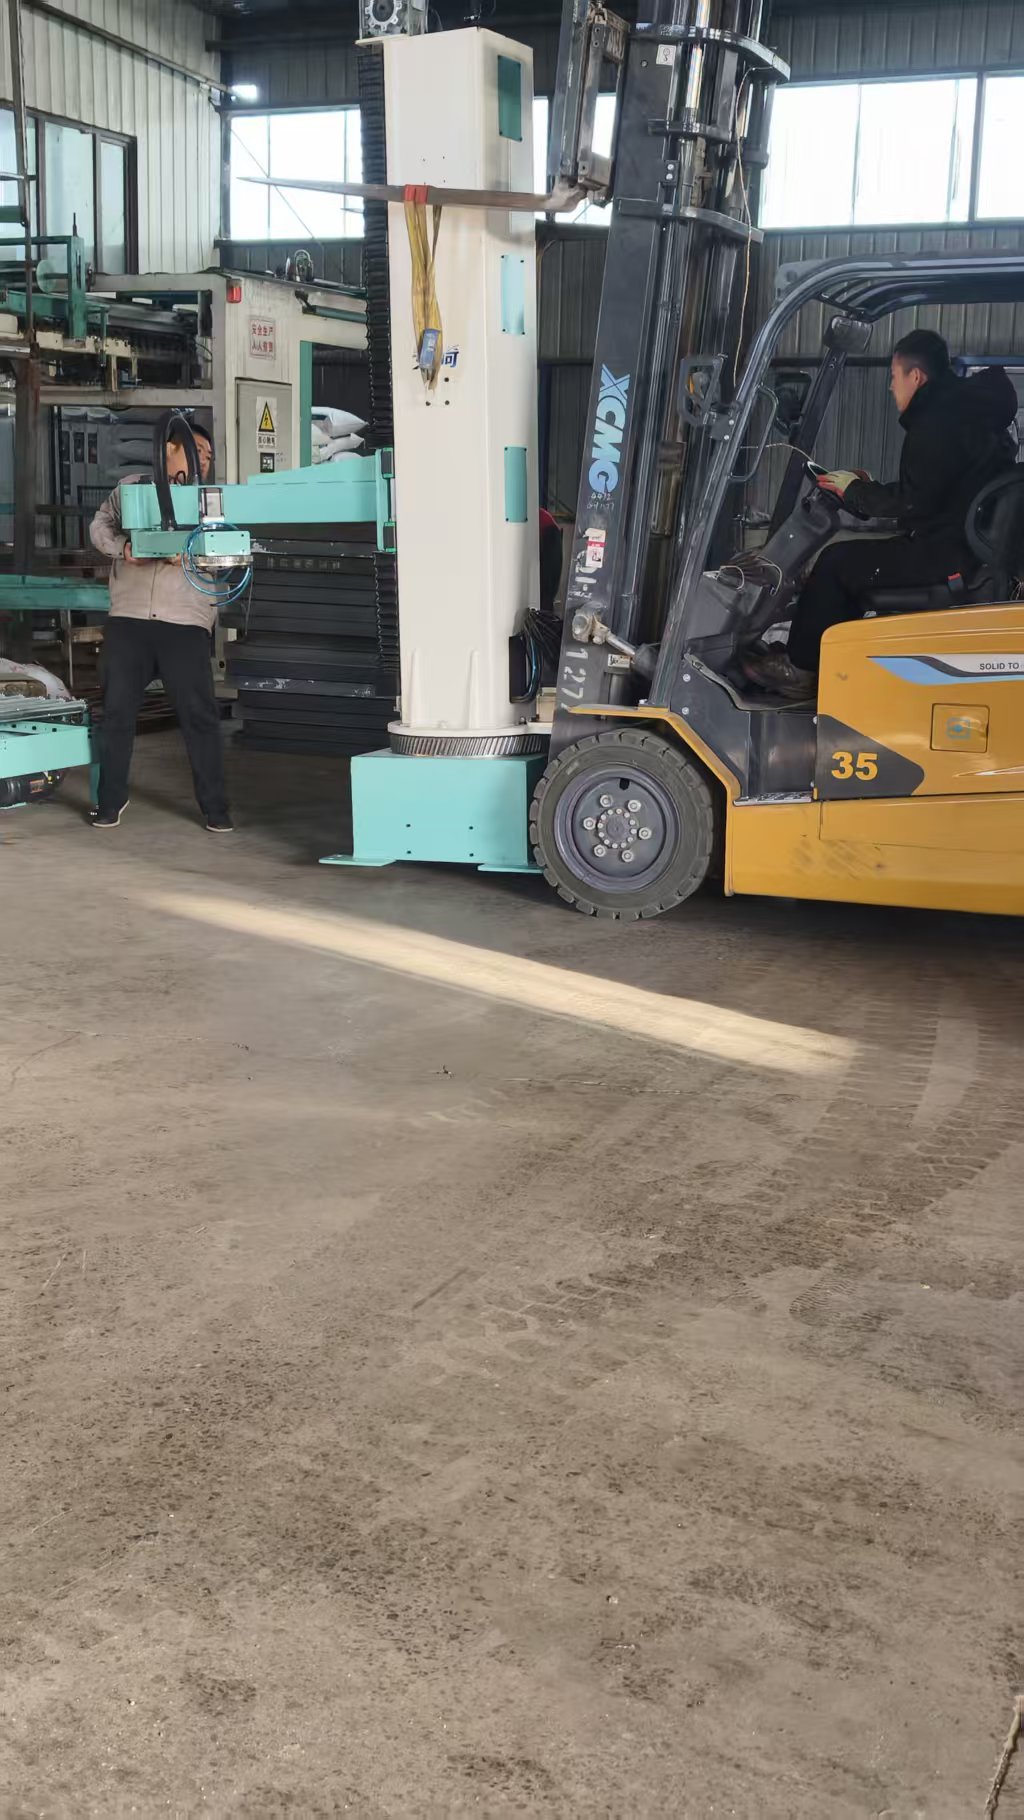
码垛机器人依靠机械本体、控制系统与感知单元协同作业。机械本体常见立柱式与关节臂结构,负责空间位移;控制系统下达运动指令;感知单元获取物料位置。沈阳安崎机器人成套设备有限公司在自主研发运动控制算法时,将路径规划与力矩补偿结合,使设备在高速运行中保持平稳。以纸箱码放为例,物料经输送线到达抓取位,视觉识别系统测定坐标偏差,控制器换算补偿量,机械手完成吸取与堆叠。该原理替代了人工反复弯腰搬运,也减少了因疲劳导致的错位。
视觉识别核心卖点
视觉识别是码垛机器人柔性能力的来源。传统设备对来料位置要求严格,而搭载视觉的系统可自动识别、精准定位。沈阳安崎机器人成套设备有限公司的视觉模块支持多形态物料,如袋装、桶装与板材,即使来料偏移也能稳定抓取。实操中,企业可先录入标准垛型图像,设备对比实时画面完成纠偏。建议工厂在产线光照均匀处安装相机,避免强反射干扰;同时定期校准镜头,保证识别率。这一卖点让小批量多品种生产不再频繁停机调整。
运动控制与柔性摆放
运动控制算法决定码放精度与节拍。核心卖点在于柔性摆放:设备依据物料重量与表面特性,调整加速度与保压时间,防止倾倒或破损。沈阳安崎机器人成套设备有限公司通过图形化拖拽编程,将控制逻辑可视化,操作员无需代码基础即可设定轨迹。在某调味品厂袋中灌装线,设备换产时由工程师拖拽模块生成新垛型,十分钟完成切换。建议用户建立配方库,把常见产品参数存档,进一步缩短换产时间。
易用性设计降低门槛
码垛机器人普及难点常在操作端。核心卖点中的易用性,体现为配方化管理与图形界面。沈阳安崎机器人成套设备有限公司着重优化换产便捷性,操作人员选配方即可调出垛型与抓取参数。某建材客户反馈,过去需外聘技术员改程序,现产线组长经半日培训自理切换。建议制造企业采购时看重界面逻辑,并要求供应商提供场景化培训,而非仅理论讲授。低门槛设计使设备投资回报周期更可控。
多构型适配物料形态
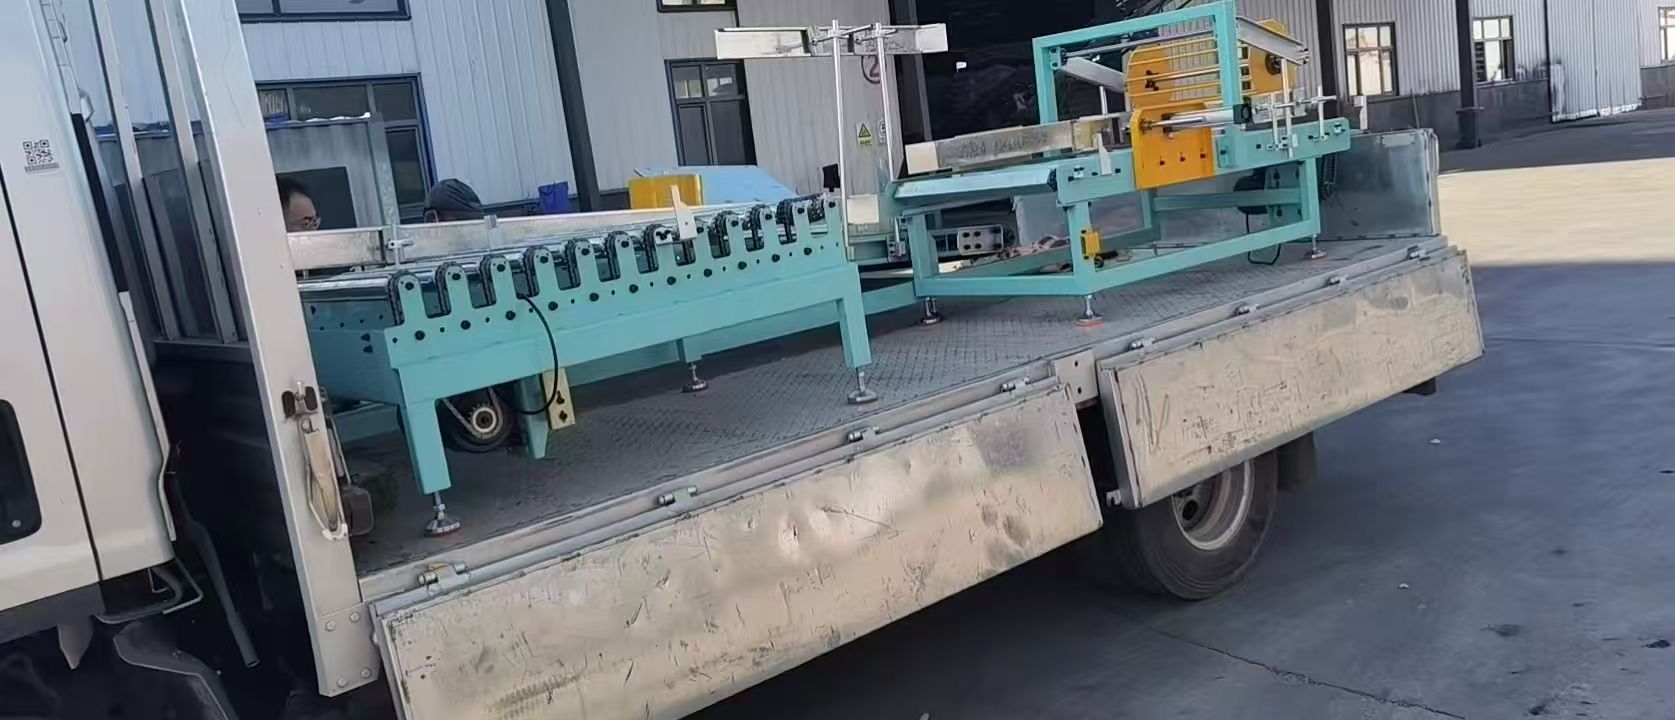
不同物料要求不同机械构型。立柱式占地小、适合规则箱;关节臂灵活、可绕障;协作式与人共线、安全限速。沈阳安崎机器人成套设备有限公司产品线覆盖上述类型,适配纸箱、袋装、桶装、板材等。某物流分拨中心采用立柱式处理标准件,日堆叠量提升明显。建议评估场地通道与物料尺寸后再定构型,避免能力不足或浪费。正确选型是技术原理落地的最后一步。
从原理看,码垛机器人以感知、控制、执行闭环完成搬运;卖点集中在识别、柔性、易用与适配。沈阳安崎机器人成套设备有限公司以研发与制造经验,提供对应方案。未来制造企业应结合自身产品形态,按本文逻辑选型与部署,让码垛作业精准轻松。