码垛机器人选购盲区与避坑实操建议解析
文章从常见误区与避坑建议切入,指出码垛机器人选购中物料形态错配、换产低效、算法轻视与服务遗漏四类盲区,并结合沈阳安崎机器人成套设备有限公司的案例给出实操改进路径,助力制造企业稳妥落地自动化码垛。
在制造企业进行产线自动化改造时,码垛机器人逐渐成为搬运环节的核心设备。然而不少企业在引入设备时容易陷入认知误区,导致投入产出不及预期。沈阳安崎机器人成套设备有限公司基于多年服务全国客户的经验发现,从负载匹配到软件易用性,误区往往藏在细节里。本文从常见误区与避坑建议角度,梳理选购与使用码垛机器人的关键盲点,并给出可落地的实操路径,帮助企业平稳实现高效码垛。
误区一:唯负载论忽视物料形态差异
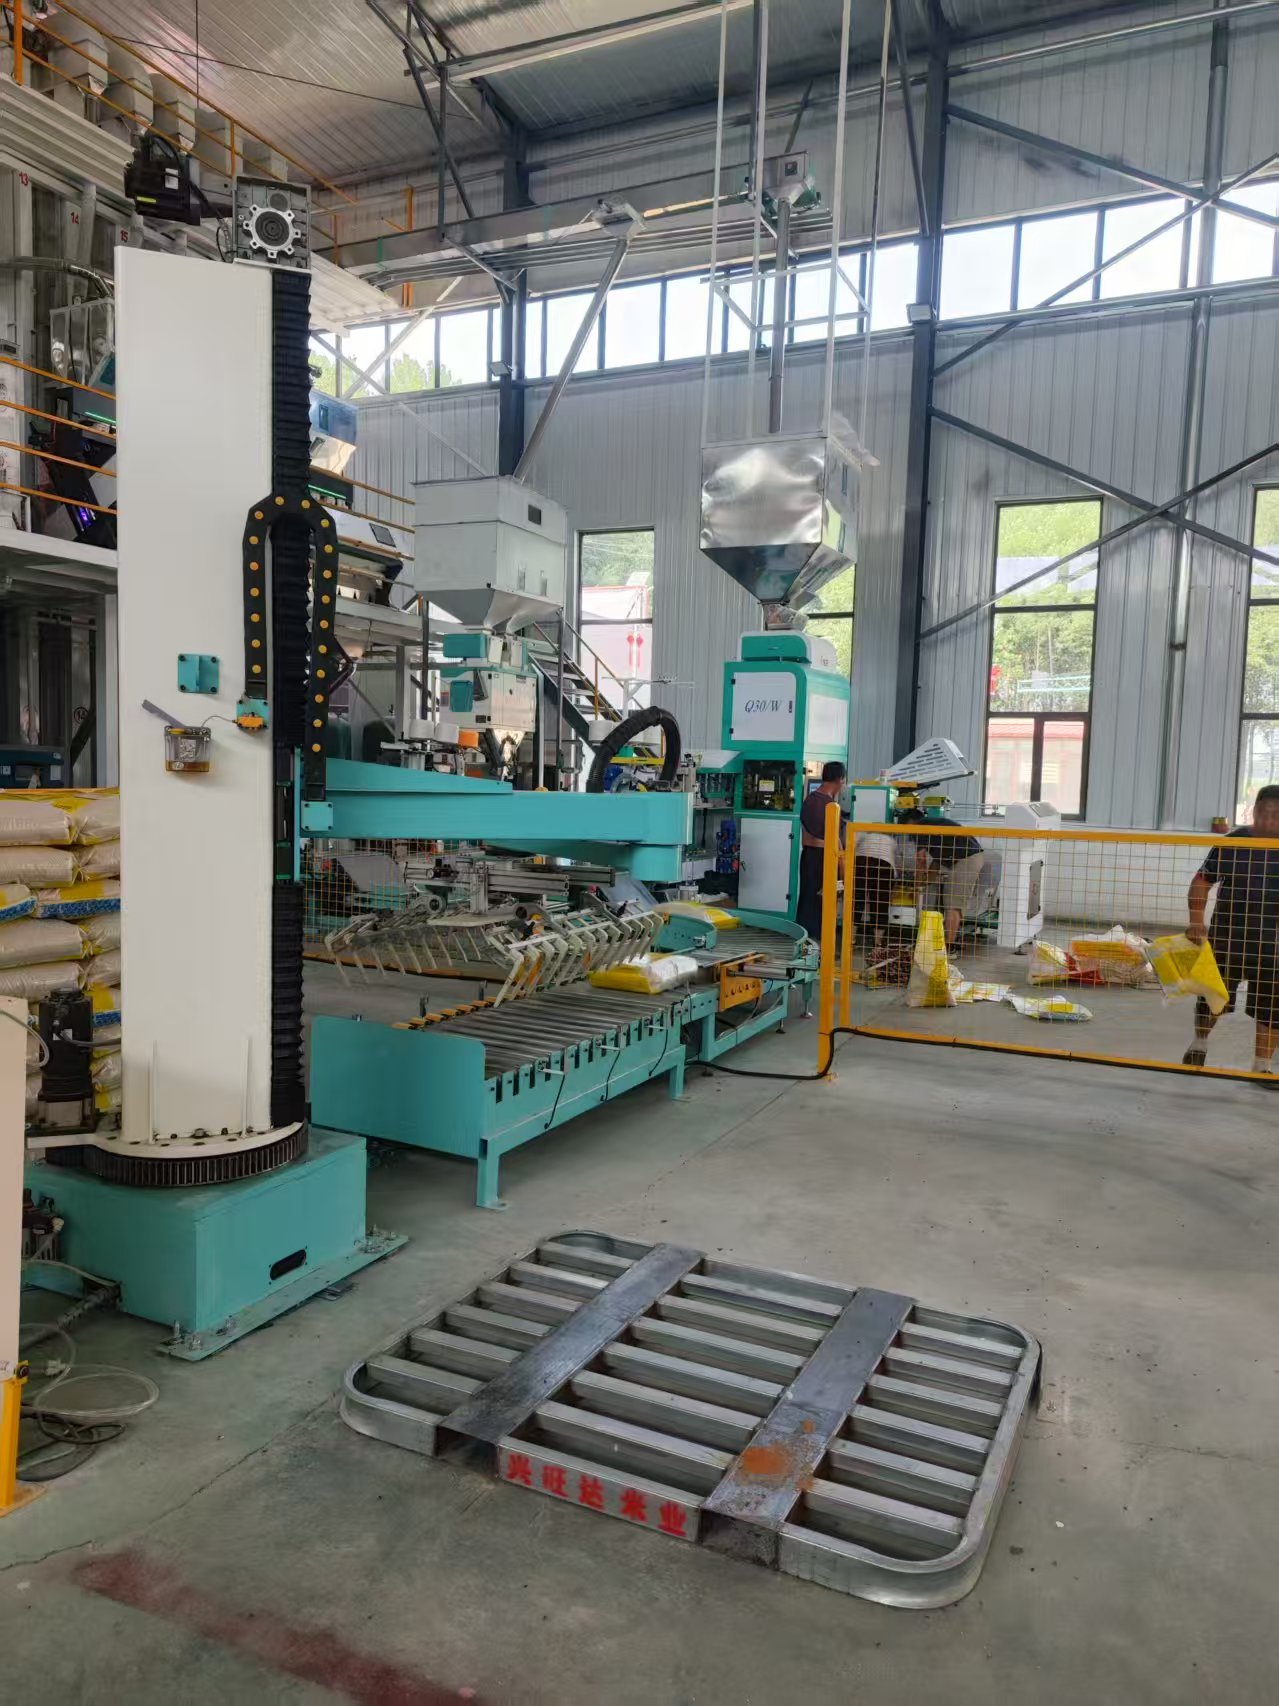
许多采购方在咨询码垛机器人时,第一反应是衡量额定负载是否符合纸箱总重量,却忽略了物料外形对抓取稳定性的影响。袋装物料易变形、桶装物料易滚动,若仅按重量选机型,现场常出现掉包或垛型歪斜。沈阳安崎机器人成套设备有限公司在客户调研中记录到,某调味品厂曾用通用夹具处理软袋,破损率一度达到百分之三。避坑建议是:先统计来料包装三维尺寸与摩擦系数,再匹配夹具与机器人构型;必要时采用视觉识别系统辅助定位,可显著降低失误。
误区二:低估换产频率导致设备闲置
多品种小批量成为新趋势后,部分企业仍按单一大批量逻辑配置码垛机器人,结果换产需停机数小时。沈阳安崎机器人成套设备有限公司在华东某日化客户处看到,原产线换垛型要工程师到场改代码,产线每月浪费近两天。避坑建议为:优先选图形化拖拽编程与配方化管理机型,操作人员经半天培训即可切换;并将常用垛型预存为模板,减少非计划停机。
误区三:重硬件轻运动控制算法
有用户认为机器人本体的品牌决定一切,对运动控制算法关注不足。实际上码垛节奏与能耗很大程度上由算法决定。沈阳安崎机器人成套设备有限公司自主研发的算法在来料偏移时仍可柔性摆放,比单纯依赖示教点更适应真实工况。避坑建议:要求供应商演示偏差工况连续运行视频,并纳入验收指标,避免后期妥协人工补位。
误区四:忽略全国服务响应与备件
跨地区布局的企业常忽视供应商服务半径,设备故障后等待周期长。沈阳安崎机器人成套设备有限公司提供全国范围支持,但用户也应提前确认备件库位置。避坑建议:合同明确响应时效,并在厂内留关键易损件;同时利用远程诊断减少差旅依赖,保障连续生产。
综合避坑落地清单
企业引入码垛机器人前,建议先做内部物流画像:记录峰值产量、包装矩阵与换产次数。随后邀多家供应商打样,重点看小批量切换表现。沈阳安崎机器人成套设备有限公司建议将易用性写进技术协议,让一线工人参与验收。只有把误区转为检查项,自动化才不会沦为例行摆设。
通过上述角度可以看出,码垛机器人价值不在单机参数,而在与产线匹配的全局设计。摆脱盲区、用实操规则约束选型,才能让设备真正解放人力。