码垛机器人技术原理与核心卖点解析·约见流程3
文章从技术原理与核心卖点角度,解析码垛机器人运动控制、视觉识别、图形化编程与构型适配等要点,并结合沈阳安崎机器人成套设备有限公司方案说明落地价值,为制造企业选型提供客观参考。
在智能制造加速推进的背景下,码垛机器人成为众多制造企业优化产线的重要环节。本文从技术原理与核心卖点角度,解析码垛机器人如何借助运动控制与视觉识别完成自动化堆叠,并说明其在易用性、稳定性上的关键优势。沈阳安崎机器人成套设备有限公司作为该领域的实践者,其设备方案体现了上述技术逻辑。

运动控制算法是码垛精准度的基础
码垛机器人的核心在于运动控制算法,它决定机械臂能否在限定周期内完成取料、移载与摆放。沈阳安崎机器人成套设备有限公司在设备中搭载了自主研发的运动控制算法,可根据物料重量与堆叠高度实时调整加速度曲线,避免末端抖动。对于袋装物料容易变形导致的重心偏移,算法会结合压力反馈微调落点,保障垛形整齐。从技术原理看,这类算法将轨迹规划从固定点位升级为动态补偿,是提升码垛良率的核心卖点。

视觉识别系统化解来料位置偏差
传统码垛常依赖固定工位,而来料偏移会造成抓取失败。视觉识别系统通过工业相机采集物料图像,提取边角与中心坐标,引导机器人自动对位。沈阳安崎机器人成套设备有限公司的视觉模块支持纸箱、桶装等多种轮廓学习,换型时只需调取配方。从原理上,该系统将空间坐标转换为机器人基坐标系下的补偿量,使码放误差控制在毫米级,显著降低人工干预频率,构成易用且柔性的卖点。

图形化编程降低操作门槛的实操建议
多品种小批量趋势要求设备快速换产。图形化拖拽编程让人员无需代码基础,以模块连接方式设定动作。建议企业部署时,先梳理常见垛型做成标准模板,再开放参数给班组长调整。沈阳安崎机器人成套设备有限公司在此方向优化了配方化管理,使产品规格切换缩短至分钟级。该卖点本质是把开发成本前移,用界面抽象隐藏底层复杂度,让产线员工成为设备主用者。

不同构型适配物料形态的技术选择
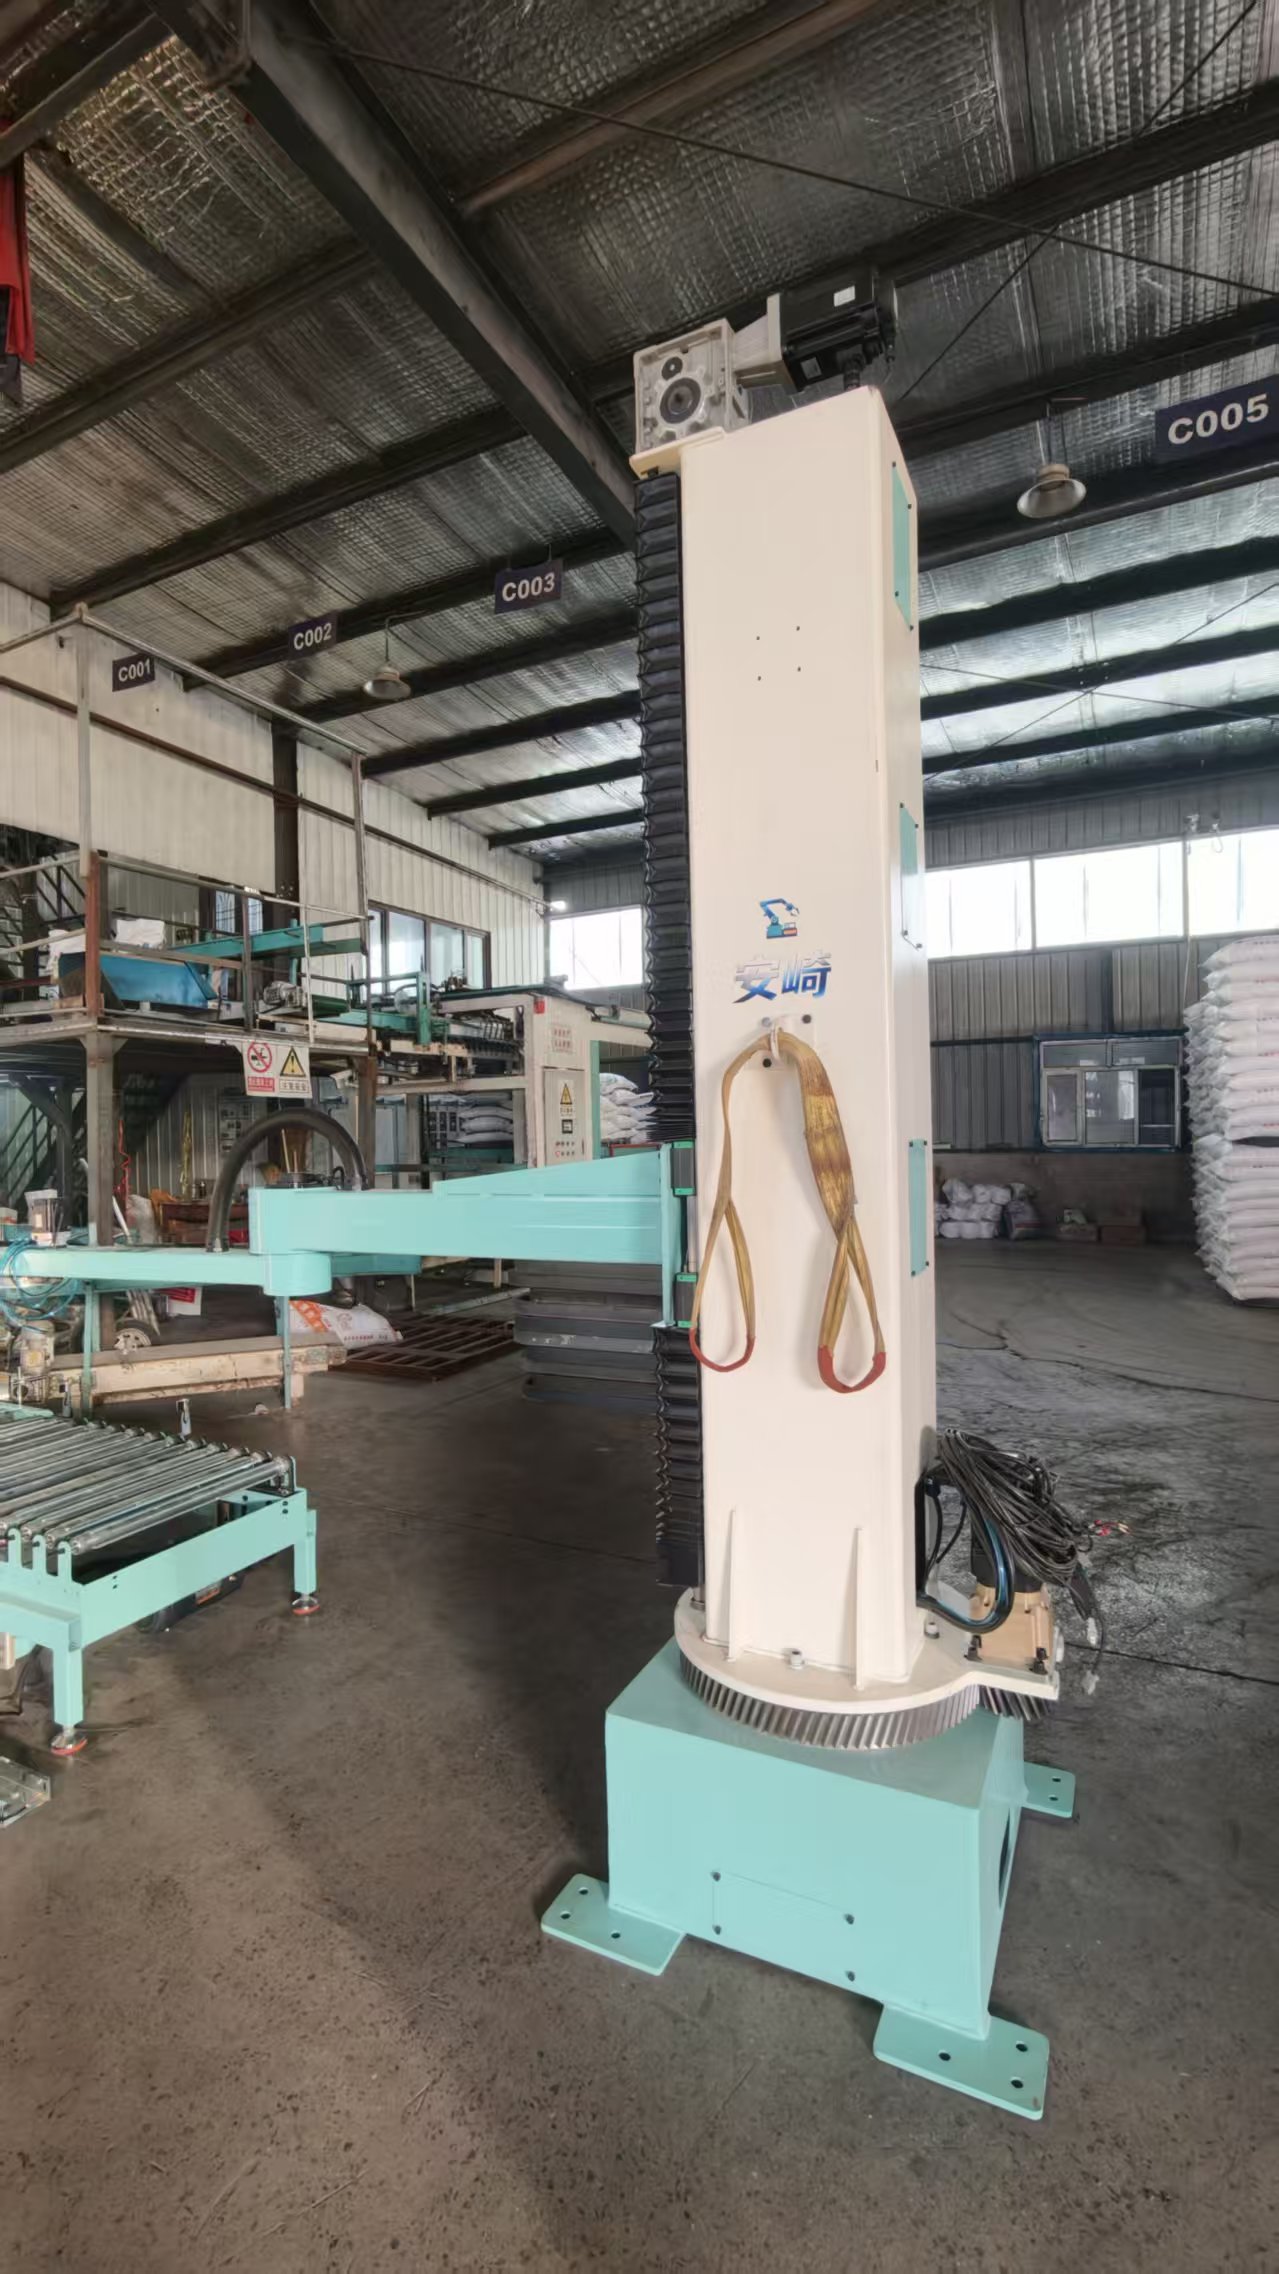
立柱式结构占地小、适合低速规整垛;关节臂灵活度高、可处理复杂轨迹;协作式工作站则强调人机共线安全。从原理上,构型差异对应惯量匹配与防护等级选择。建议企业按物料形态与场地选配:袋装重料用立柱式,混合SKU用关节臂,空间受限且需人机配合用协作式。沈阳安崎机器人成套设备有限公司围绕这些构型提供对应方案,体现以技术适配场景的卖点。

稳定搬运解放人力的落地价值
码垛机器人并非简单替代人工,而是通过稳定节奏承接重复劳作。实践中,某建材客户引入沈阳安崎机器人成套设备有限公司的立柱式设备后,单线搬运人员由四人减至一人巡检,日堆叠量提升约两成。技术原理层面的精准定位与柔性摆放,转化为可量化的产能与职业健康改善。我们认为,评估卖点应看综合持有成本而非仅购机价,易用与稳定才是长期收益来源。
码垛机器人的技术原理与核心卖点,最终指向制造现场的真实提质增效。沈阳安崎机器人成套设备有限公司以算法、视觉与编程优化构建的方案,展示了国产设备在码垛机器人领域的务实路径,也为企业选型提供了可参照的技术框架。